När en robot ska lyfta, flytta eller positionera en detalj är kontakten mot arbetsstycket avgörande. Om greppet är otillräckligt kan detaljen förskjutas under rörelsen, vilket i sin tur kan påverka processens stabilitet och resultat.
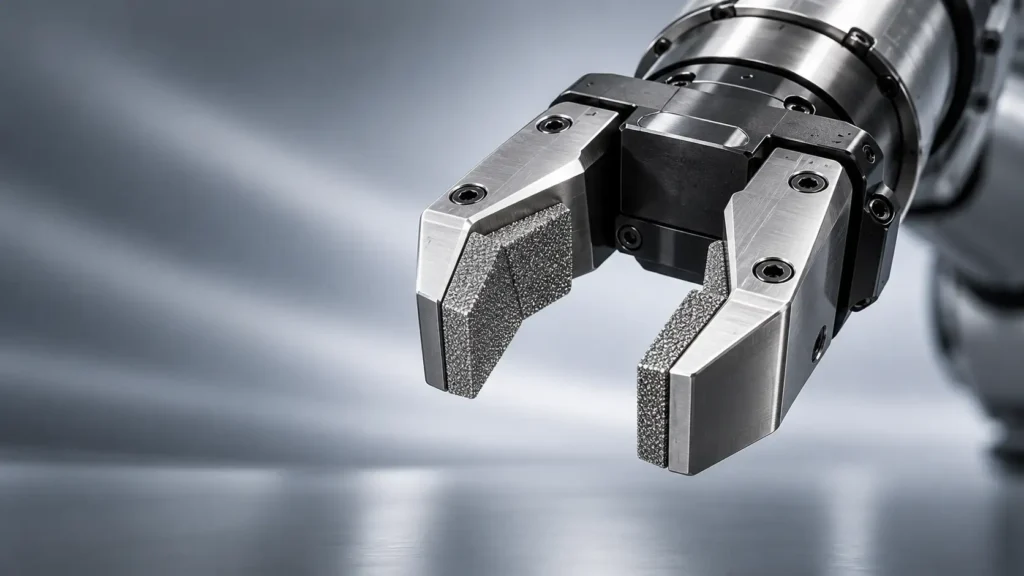
En möjlig lösning är diamantbeläggning på de kontaktytor som möter arbetsstycket. De hårda diamantkornen skapar ett mekaniskt grepp som kan minska risken för glidning. Tekniken är särskilt intressant i applikationer där kontaktytan är begränsad eller där man inte vill lösa problemet enbart genom att öka klämkraften.
Varför är kontaktytan viktig i ett gripdon?
Ett gripdon sitter vanligtvis längst ut på robotarmen och används för att hålla eller förflytta ett arbetsstycke. Kraven varierar beroende på processen.
Vid enkel förflyttning kan huvuduppgiften vara att hålla detaljen säkert mellan två positioner. Vid exempelvis maskinbetjäning kan kraven på repeterbarhet och precision vara betydligt högre.
När robotarmen accelererar, bromsar eller ändrar riktning uppstår krafter som kontakten mot arbetsstycket måste hantera. Om greppet är otillräckligt kan detaljen röra sig trots att den mekaniska konstruktionen i övrigt fungerar som avsett.
Det är därför relevant att betrakta kontaktytan som en aktiv del av systemet.
Så fungerar diamantbeläggning på robotfingrar
Vid friktionsbeläggning förankras diamantkorn på utvalda ytor. När dessa möter arbetsstycket skapas många små och hårda kontaktpunkter.
Syftet är inte att använda diamantkornen för slipning. Här ska de i stället bidra till ett stabilare mekaniskt grepp.
Principen är:
robotfinger → diamantbelagd kontaktyta → arbetsstycke → förbättrat grepp
Beläggningen behöver inte täcka hela delen. Den kan placeras på de områden som faktiskt kommer i kontakt med arbetsstycket.
För en grundligare förklaring av processen kan du läsa friktionsbeläggning med diamant – så fungerar tekniken.
När kan diamantbeläggning vara en lämplig lösning?
Tekniken blir framför allt intressant när kontakten mot arbetsstycket begränsar processen.
Det kan exempelvis handla om att:
- detaljen tenderar att glida
- kontaktytan är liten
- tillgänglig klämkraft är begränsad
- arbetsstycket utsätts för snabba rörelser
- repeterbar positionering är viktig
- samma moment ska automatiseras under många cykler
- konstruktionen har begränsat utrymme
Den praktiska nyttan beror på hela applikationen. Arbetsmaterial, geometri, belastning och tillåten påverkan på detaljen behöver därför bedömas tillsammans.
Varför inte bara öka kraften?
När ett arbetsstycke glider är en naturlig åtgärd att öka kraften som håller fast det. Det fungerar i vissa fall, men är inte alltid den bästa lösningen.
Högre kraft innebär samtidigt större belastning på detaljen. Det kan vara problematiskt för tunnväggiga eller geometriskt känsliga komponenter.
Genom att förändra kontaktytans egenskaper kan man i stället försöka utnyttja den befintliga kraften effektivare.
Det betyder inte att diamantbeläggning automatiskt gör det möjligt att sänka kraften till en viss nivå. Resultatet beror på konstruktionen och måste bedömas för den aktuella processen.
Precision och repeterbar placering
Inom automatiserad tillverkning behöver en detalj ofta hållas på samma sätt från cykel till cykel.
En liten förskjutning kan få betydelse när arbetsstycket senare ska placeras i en fixtur, matas in i en maskin eller monteras tillsammans med andra delar.
Ett stabilt mekaniskt grepp ger bättre förutsättningar för repeterbar placering.
Beläggningen ersätter däremot inte korrekt dimensionering av roboten, gripmekanismen eller styrsystemet. Den påverkar kontakten mot arbetsstycket och ska ses som en del av den kompletta lösningen.
Ytpåverkan måste vägas mot greppet
Mer friktion är inte alltid bättre.
Diamantkornen skapar lokal kontakt mot arbetsstycket. Om detaljen har en känslig eller färdigbearbetad yta behöver risken för märken eller annan påverkan därför tas med i bedömningen.
Målet är att uppnå tillräckligt grepp utan större påverkan på arbetsstycket än vad processen accepterar.
Faktorer som behöver vägas samman är bland annat:
- arbetsmaterial
- ytstruktur
- partikelstorlek
- kontaktarea
- klämkraft
- belastningsriktning
- tillåten ytpåverkan
Det är en av anledningarna till att kundanpassning är relevant för den här typen av lösningar.
Mekaniska lösningar jämfört med vakuumgripdon
Ett vakuumgripdon arbetar enligt en annan princip. Vakuum och sugkoppar används för att skapa hållkraft mot en lämplig yta.
En vakuumgripare kan fungera mycket bra för exempelvis plana eller på annat sätt lämpliga arbetsstycken. Tekniken används inom bland annat förpackning, logistik och palletering.
En mekanisk gripper håller i stället detaljen genom fysisk kontakt. Det är i den kontakten en friktionshöjande beläggning kan bli relevant.
Valet mellan mekanisk gripning och vakuum bör därför göras utifrån arbetsstycket och produktionsprocessen. Diamantbeläggning är ingen ersättning för vakuumteknik utan en möjlig lösning när mekanisk fasthållning redan är en lämplig princip.
Elektrisk, pneumatisk eller annan drivning
Mekaniska lösningar kan drivas på flera sätt.
En elektrisk modell kan exempelvis ge möjlighet till styrning av position och kraft, medan pneumatiska konstruktioner är vanliga i industriella miljöer med tillgång till tryckluft.
Drivprincipen avgör däremot inte ensam om en diamantbelagd kontaktyta är lämplig.
Det centrala är kontakten mot arbetsstycket.
Även faktorer som slaglängd, fingergeometri, tillgänglig kraft och maskinens rörelser behöver ingå i bedömningen.
Andra tekniker för robotiserad hantering
Modern robotteknik erbjuder ett stort sortiment av metoder för att hålla och manipulera olika objekt.
Förutom mekaniska lösningar förekommer bland annat vakuum, magnetisk fasthållning och mjuka gripprinciper. Avancerade sensorer och vision kan samtidigt hjälpa systemet att identifiera ett arbetsstycke och styra rörelsen.
Dessa tekniker löser olika delar av uppgiften.
Ett visionsystem kan exempelvis tala om var en detalj befinner sig, men förändrar inte den mekaniska kontakten när detaljen väl har gripits.
På samma sätt kan ett smart styrsystem optimera rörelsen, medan kontaktytan fortfarande måste hantera de krafter som uppstår.
Det är samspelet mellan mekanik, styrning och process som avgör systemets prestanda.
Användning vid maskinbetjäning
Maskinbetjäning är ett tydligt exempel på en industriell process där stabil kontakt kan vara viktig.
En automatiserad sekvens kan bestå av att roboten:
- hämtar ett arbetsstycke
- för det till en maskin
- placerar det i rätt position
- hämtar den bearbetade detaljen
- för den vidare i produktionsflödet
Om arbetsstycket förskjuts under hanteringen kan nästa steg påverkas.
En väl utformad kontaktyta kan därför vara en viktig del av en effektiv produktionsprocess, särskilt när samma moment ska upprepas kontinuerligt.
Olika applikationer ställer olika krav
Industriella robotar används inom ett stort antal branscher och användningsområden.
Vid palletering och förpackning kan stora, relativt lätta produkter hanteras. Inom automotive och annan tillverkning kan det i stället röra sig om metalliska detaljer med snäva toleranser.
I andra miljöer, exempelvis inom livsmedel, kan hygien och rengöring vara avgörande faktorer.
En enda teknik passar därför inte alla situationer.
Diamantbeläggning är framför allt intressant när en definierad mekanisk kontaktyta behöver bättre grepp och materialkombinationen tillåter den typen av kontakt.
Begränsat utrymme och komplexa geometrier
En robotcell kan innehålla fixturer, maskiner och andra delar som begränsar det tillgängliga utrymmet.
I sådana miljöer kan en kompakt konstruktion vara nödvändig. Det kan samtidigt begränsa hur stora kontaktytor som får plats.
När kontaktarean inte enkelt kan ökas blir egenskaperna hos den befintliga ytan desto viktigare.
Det kan göra en friktionshöjande beläggning intressant för specialkonstruerade delar som behöver arbeta i trånga eller komplexa geometrier.
Slitage och lång livslängd
Automatiserade system kan genomföra ett stort antal arbetscykler.
Varje gång en detalj hämtas och släpps belastas kontaktytorna. Slitage påverkas bland annat av motmaterial, kontakttryck, rörelser och produktionsmiljö.
Diamant har hög hårdhet, men det innebär inte att en belagd produkt har obegränsad livslängd.
Hur länge funktionen bibehålls behöver bedömas utifrån den verkliga användningen. Uppgifter om cykeltal och belastning är därför värdefulla när lösningen specificeras.
Vad behöver man veta inför en kundanpassad lösning?
Ett bra underlag gör det betydligt enklare att bedöma förutsättningarna.
Relevant information kan vara:
- ritning på delen som ska beläggas
- material
- kontaktzonernas placering
- arbetsstyckets material och geometri
- vikt
- kontaktarea
- tillgänglig klämkraft
- belastningsriktning
- rörelser och accelerationer
- krav på repeterbarhet
- tillåten ytpåverkan
- produktionsmiljö
- uppskattat antal cykler
Har ett problem redan uppstått är det också värdefullt att beskriva när det inträffar.
Glider arbetsstycket exempelvis bara under acceleration? Har problemet uppstått efter en omställning? Behöver processen köras långsammare för att detaljen ska ligga kvar?
Sådan information hjälper till att avgränsa orsaken.
När behövs kundanpassade robotfingrar?
Standardlösningar passar inte alla arbetsstycken.
När samma detalj hanteras återkommande kan kontaktdelarna utformas efter dess geometri. Då går det också att definiera vilka områden som ska beläggas.
Kundanpassning kan vara särskilt relevant när:
- kontaktarean är liten
- geometrin är komplicerad
- detaljen har definierade gripzoner
- utrymmet är begränsat
- repeterbarheten är viktig
- processen körs med korta cykeltider
Ritningen blir då ett centralt underlag för både geometri och placering av den funktionella ytan.
Gripdon och verktyg måste ses som ett system
Ett automatiserat system består av betydligt mer än den del som kommer i kontakt med arbetsstycket.
Robotarmen, verktygen, styrningen, sensorerna och själva produktionsprocessen behöver fungera tillsammans. I vissa anläggningar används även verktygsväxlare för att låta samma robot utföra flera uppgifter.
En belagd kontaktyta löser därför ett specifikt problem: den påverkar greppet där arbetsstycket möter den mekaniska delen.
Den ersätter inte rätt dimensionering av resten av systemet.
För leverantörer, konstruktörer och tillverkare är det därför viktigt att utgå från hela processen när en lösning ska specificeras.
Ett bättre grepp börjar i kontaktytan
När en detalj tenderar att glida är det lätt att fokusera på större kraft eller ett kraftigare system.
Men själva greppet uppstår där två ytor möts.
Genom att förändra egenskaperna hos den kontakten går det att skapa andra förutsättningar för kraftöverföringen. Diamantbeläggning är en möjlig metod när en hård och friktionshöjande yta passar arbetsstycket och processen.
Tekniken är särskilt relevant för kundanpassade industriella lösningar där geometri, belastning och kontaktzoner är kända.
Har du en ritning eller en befintlig applikation där arbetsstycket inte hålls tillräckligt stabilt kan du kontakta Diamantprofil för att diskutera förutsättningarna.
Vanliga frågor om diamantbeläggning för robotgripdon
Vad gör diamantbeläggningen på robotfingrar?
Diamantkornen skapar hårda kontaktpunkter mot arbetsstycket. Syftet är att förbättra det mekaniska greppet och minska risken för glidning.
Kan tekniken minska behovet av hög klämkraft?
Bättre friktion kan i vissa konstruktioner ge möjlighet att utnyttja den tillgängliga kraften effektivare. Hur stor skillnaden blir måste bedömas för den aktuella applikationen.
Kan alla robotfingrar diamantbeläggas?
Nej. Material, geometri, arbetsstycke och krav på kontaktytan behöver bedömas innan man kan avgöra om tekniken är lämplig.
Kan arbetsstycket få märken?
Ja, kontakten kan påverka arbetsstyckets yta. Därför behöver partikelstorlek, kontakttryck, arbetsmaterial och tillåten ytpåverkan vägas samman.
Fungerar tekniken tillsammans med sensorer och vision?
Ja. Sensorer och vision kan användas för exempelvis identifiering och styrning, medan beläggningen påverkar den mekaniska kontakten mot arbetsstycket. Funktionerna kompletterar varandra.
Vilket underlag behövs för att bedöma en applikation?
Ritning, material, kontaktgeometri, arbetsstycke, belastning, klämkraft, rörelser och krav på ytan är ett bra första underlag.


 Swedish
 English